
 Svenska
 Dansk
 English
 Suomi
 Deutsch
 Français
 Italiano
 Nederlands
 Polskie
 Norsk
Carrito
Tu carrito está vacío, pero no tiene por qué estarlo...
Descuento: 0.00 PLN
Digital Skipper |2/09, 2024
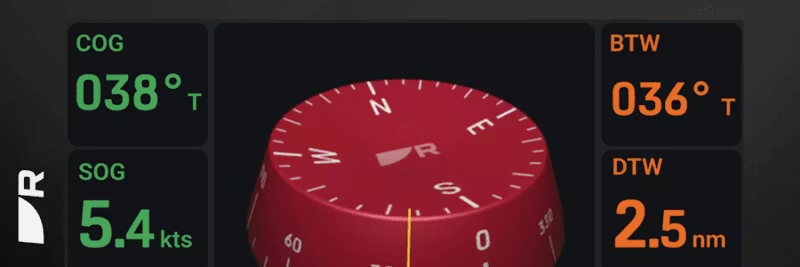
Rumbo es el ángulo que indica la orientación de la embarcación respecto al norte verdadero o magnético; en resumen, la dirección hacia la que apunta la embarcación. Esto presupone que el sensor de rumbo magnético está bien calibrado y ajustado.
Rumbo sobre el fondo (COG) es el ángulo que indica la dirección real en la que se mueve la embarcación sobre la superficie terrestre respecto al norte. Para que el COG sea válido, la embarcación debe estar en movimiento; parada, muestra una lectura de COG no válida. La diferencia entre rumbo y COG depende de la velocidad, la corriente y el viento. Cuanto mayor es la velocidad, menor es la influencia de la deriva; las embarcaciones lentas muestran mayores diferencias.
Configura tu pantalla multifunción (MFD) para mostrar "Rumbo" en la Databar, la Databox o la aplicación Data. Si el valor es "---", falta una fuente de datos de rumbo, por ejemplo, el piloto automático.
Muchos creen erróneamente que Course-Up es lo correcto para mostrar la dirección de movimiento de la embarcación. Head-Up se usa sobre todo en la navegación con piloto para mostrar los objetos en relación con el rumbo. Course-Up se usa en funciones de navegación como Go To Waypoint o Follow Route. En Course-Up el mapa se orienta según la línea de rumbo de navegación, que no siempre coincide con el COG ni con el rumbo.
Para un icono de embarcación correcto cuando está parada y para funciones como MARPA, la superposición de radar y los vectores de rumbo, se recomiendan datos de rumbo de al menos 10 Hz. Esto es importante para:
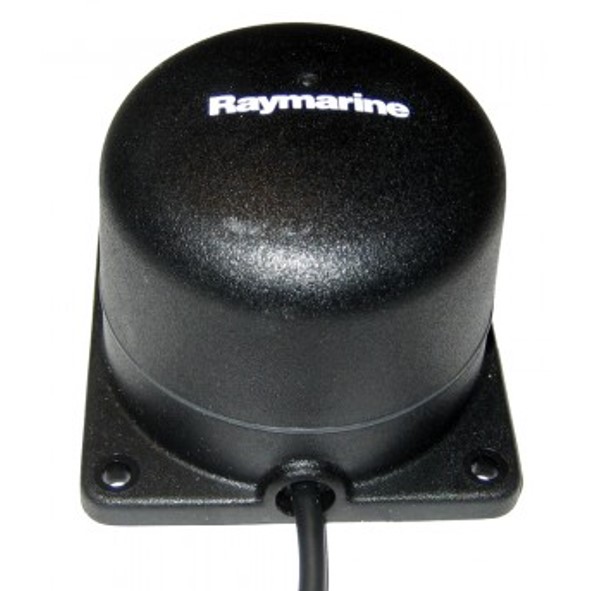
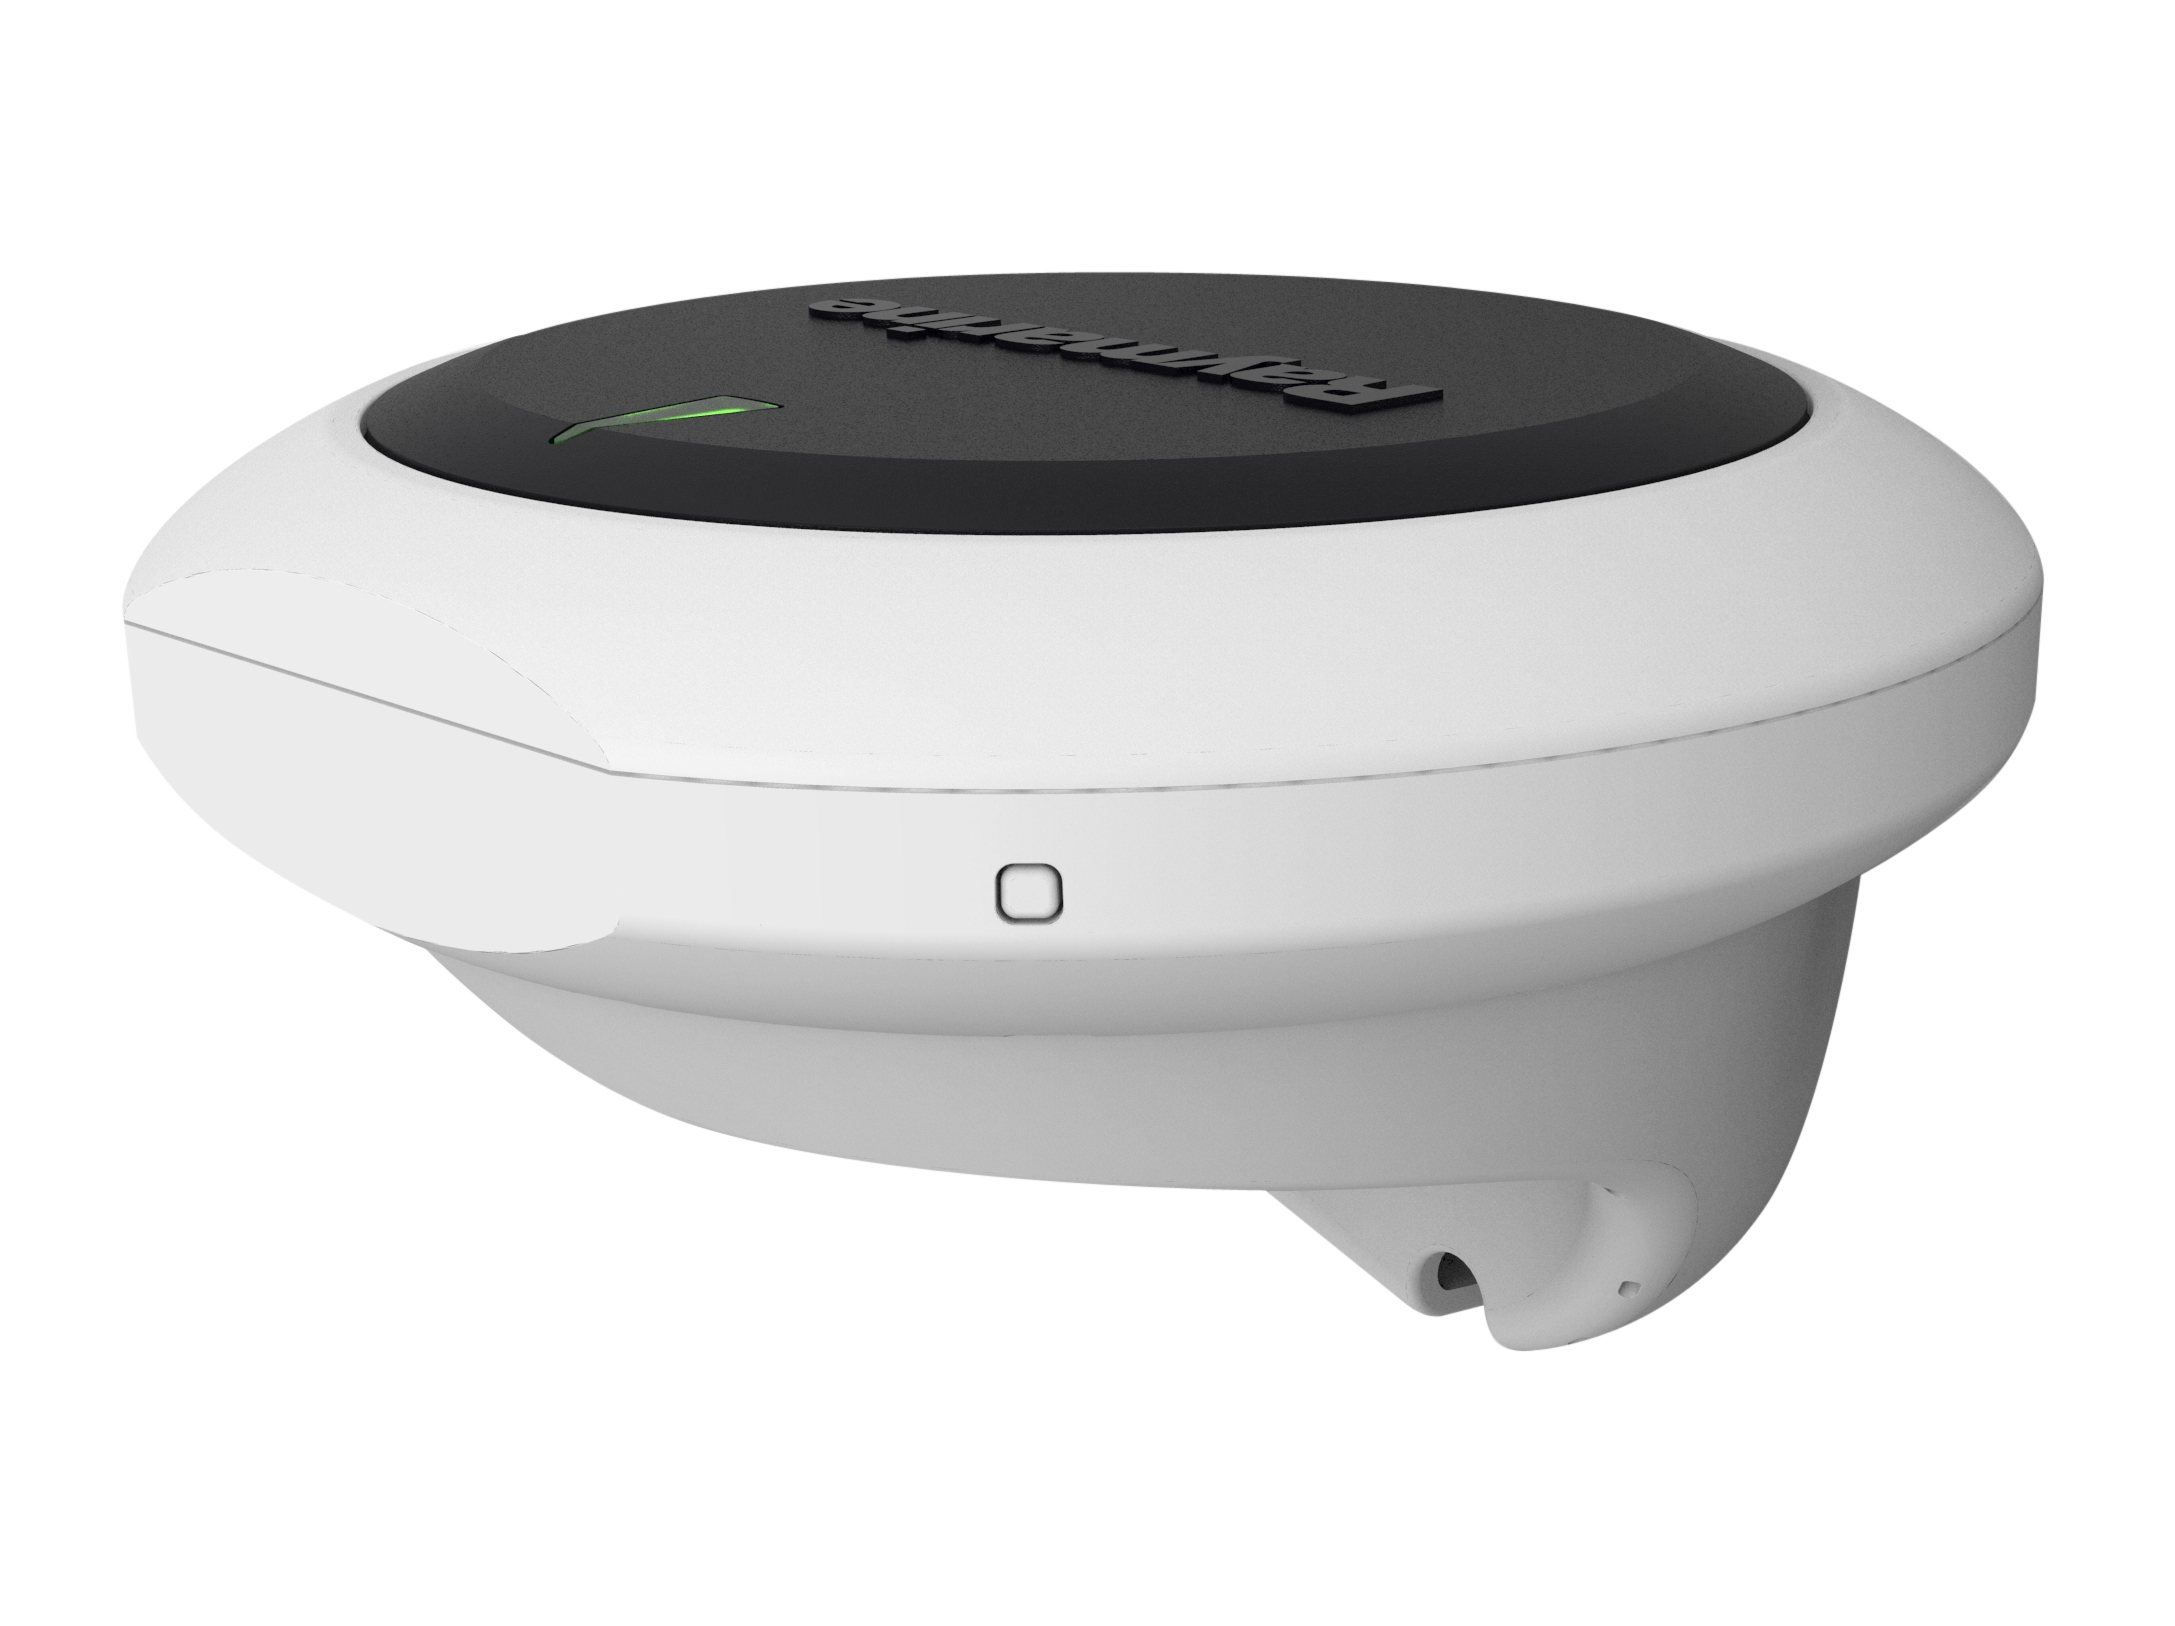
Si el rumbo es incorrecto o el icono de la embarcación parece avanzar de lado (como un cangrejo), calibra el sensor de rumbo para la desviación y ajusta la brújula. Comprueba que no haya interferencias magnéticas en un radio de 1 metro. Las fuentes de rumbo habituales son el piloto automático, la brújula del instrumento ST60+, el sistema Pathfinder Smart Heading y las brújulas NMEA.
Brújula Fluxgate para SPX y Smart Pilots:
Sensor de rumbo EV-1/EV-2 para pilotos Evolution:
Consejo: Para el mejor rendimiento de navegación, conecta un sensor de rumbo bien calibrado y comprueba regularmente las desviaciones.